NVIDIA presentó en el CoRL, en Austin, un conjunto de tecnologías abiertas para robótica, incluido el modelo de acción de mundo GR00T 2, el Isaac Lab 3.0 y los benchmarks DexBench y VABAR. Según la empresa, el GR00T 2 completó 40 de 50 tareas evaluadas sin demostraciones específicas y alcanzó un 71% de éxito medio con una demostración por tarea, subiendo al 95% con cinco. NVIDIA también destaca el AlphaNIST, que superó el 98% de éxito en entrenamiento en 20 tareas de precisión con cerca de 39 veces menos tiempo de GPU. Los resultados son divulgados por la propia empresa y aún dependen de validación independiente y de implantación industrial a escala.
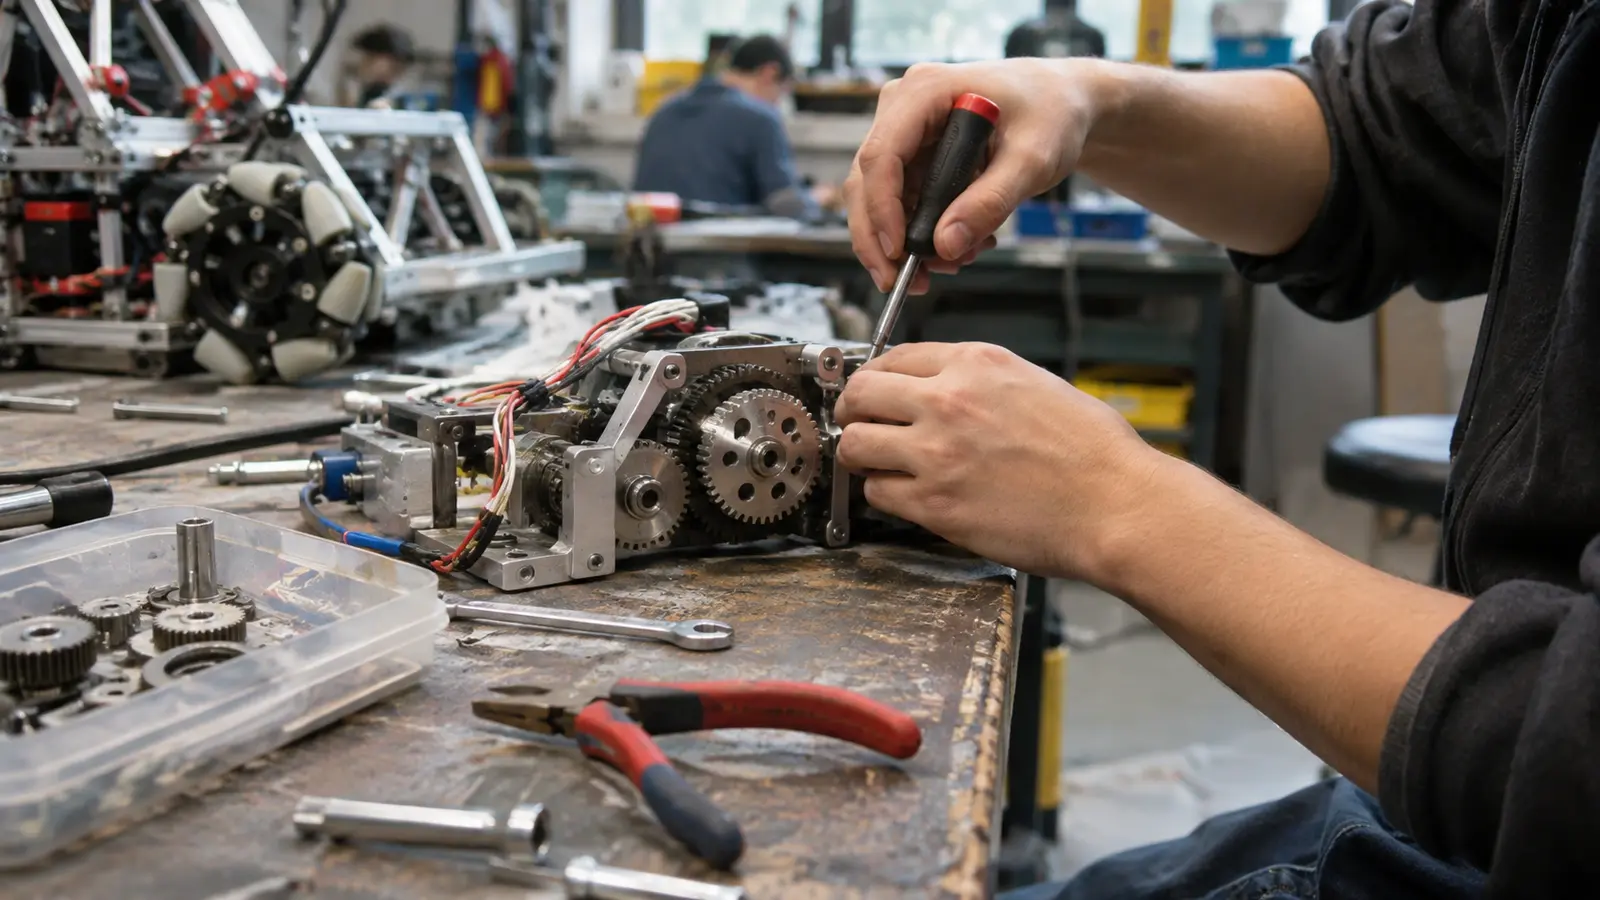
NVIDIA divulgó, durante la conferencia CoRL en Austin, Texas, un conjunto de tecnologías abiertas orientadas a la robótica de manipulación precisa. El foco dejó de ser solo la locomoción, como caminar y saltar, y pasó a incluir tareas que exigen tacto fino, como alinear engranajes, conectar cables y montar componentes pequeños.
Según la empresa, la conferencia también marca el ascenso de la robótica agéntica, descrita como un paradigma que integra agentes de frontera para crear código interpretable para sistemas robóticos físicos. La información fue publicada en el blog de NVIDIA y se basa en materiales y demostraciones presentados por la propia compañía y por sus socios.
GR00T 2 y los modelos de acción de mundo
NVIDIA presentó el GR00T 2, un modelo abierto de acción de mundo construido sobre NVIDIA Cosmos. De acuerdo con la empresa, fue entrenado con datos diversos de robots y humanos, incluidos 100 mil horas de datos egocéntricos humanos de código abierto de NVIDIA, y permite que los robots aprendan habilidades de manipulación hábil.
NVIDIA afirma que el modelo completó 40 de 50 tareas evaluadas al menos una vez sin demostraciones específicas por tarea. También según la empresa, el GR00T 2 alcanzó un 71% de éxito medio en 50 tareas con solo una demostración por tarea, subiendo al 95% con cinco demostraciones.
La compañía dice además que el modelo aprende de demostraciones humanas y transfiere habilidades entre cuerpos robóticos diferentes sin demostraciones hechas por robots. Los agentes de IA pueden usar la interfaz de programación del GR00T 2 para ejecutar habilidades en secuencia y recuperarse de errores, conforme al material divulgado.
NVIDIA informa que el GR00T 2 está entre los tres mejores modelos en todas las categorías de visión-lenguaje-acción y de modelos de acción de mundo en los benchmarks RoboCasa365, RoboLab, RoboDojo y MolmoSpaces, con varias victorias en rankings. La empresa cita pruebas en curso: Nexuni evalúa el modelo para lavandería robótica, Foxconn lo aplica a la automatización de fábrica en la manufactura de servidores y Siemens lo evalúa en casos industriales.
Simulación, física y benchmarks industriales
NVIDIA destacó el Isaac Lab 3.0, versión del framework abierto de aprendizaje robótico que permite usar agentes para montar entornos de entrenamiento, alternar entre los solucionadores de física PhysX y Newton, elegir renderizadores y aplicar una nueva biblioteca de posentrenamiento por refuerzo a modelos de base como el GR00T.
La integración más estrecha con Newton, motor de física de código abierto, permite modelar objetos deformables como cables y telas, además de sistemas articulados complejos como manos robóticas con muchas juntas interactuando. En un benchmark de manipulación hábil basado en visión, el Isaac Lab 3.0 con Newton alcanzó hasta 2,5 veces la tasa de entrenamiento del Isaac Lab 2.3 con PhysX, según la empresa.
NVIDIA también presentó el AlphaNIST, construido en el Isaac Lab. De acuerdo con la compañía, una única política aprende las 20 tareas del NIST Assembly Task Board, manipulando piezas a escala milimétrica solo con una señal de éxito sí o no. El resultado citado es más del 98% de éxito en el entrenamiento, frente al 81% de políticas separadas por tarea, usando cerca de 39 veces menos tiempo de GPU.
Detrás de ese resultado está el Success-Guided Sampling, método de la Universidad de Washington con NVIDIA que concentra el entrenamiento en tareas en las que la política acierta cerca de la mitad de las veces. Según la empresa, el enfoque permite escalar el entrenamiento a más de un millón de entornos paralelos.
Para la evaluación, NVIDIA presentó el Isaac Lab-Arena, framework abierto para la evaluación de políticas a escala, con una vista previa de la versión 0.4 que llega al CoRL. La empresa también citó dos nuevos benchmarks abiertos: el DexBench, de RLWRLD con NVIDIA, con 15 tareas en cuatro escenarios de comercio minorista, logística, manufactura y hospitalidad, y el VABAR, de UC Berkeley con NVIDIA, que evalúa robots en seis tareas industriales con variaciones estandarizadas y niveles de dificultad.
Robótica agéntica y socios
NVIDIA describe la robótica agéntica como una forma de coordinar múltiples habilidades y adaptar programas cuando algo sale mal. El framework Graph-as-Policy, de UC Berkeley, usa agentes para conectar habilidades individuales en programas de robot, probados con tecnologías de simulación de NVIDIA y refinados a partir de fallos, manteniendo los programas interpretables para revisión por ingenieros.
El profesor Ken Goldberg, de UC Berkeley, afirmó en el material divulgado: "Para mí, la robótica agéntica es el desarrollo tecnológico más emocionante desde internet en 1995". NVIDIA dice que Ambi Robotics, Bosch Research y Siemens exploran el Graph-as-Policy en escenarios industriales diversos.
La empresa enumera además socios como Dexmate, Dyna Robotics, FieldAI, Flexion, Noitom Robotics, Skild AI, Walden Robotics y la Universidad de Washington. Entre los ejemplos citados están el uso de Newton por FieldAI para validar políticas en entornos no estructurados y la demostración de Dyna Robotics de simulación paralela en el Isaac Lab para controladores de cuerpo completo del robot Taku.
Dos artículos de NVIDIA están entre los seis finalistas al premio al mejor artículo del CoRL, según la empresa: el GRAIL, sobre generación de activos 3D y escenas listas para simulador, y el RoboTTT, que amplía el contexto visuomotor en tres órdenes de magnitud sin aumentar la latencia de inferencia. NVIDIA no informó el número total de envíos ni el resultado final de la premiación.
Hay incertidumbre relevante en los números divulgados. Los resultados de desempeño, las comparaciones de velocidad de entrenamiento y las posiciones en rankings fueron presentados por la propia NVIDIA y por socios, sin verificación independiente descrita en el material. La transición de demostraciones de laboratorio a implantación industrial a gran escala aún depende de validación externa y de condiciones reales de operación.
Fuente original: NVIDIA — Practice Makes Precise: At CoRL, NVIDIA and Partners Reveal How Robots Rehearse Delicate Work in Simulation.
Recibe Radar de IA todos los días
Las noticias de inteligencia artificial que importan — con nuestro prisma y siempre con las fuentes. Gratis.